Nature Will apresenta Natura-1, modelo de 50 B para mãos robóticas
Nature Will lançou o modelo fundacional Natura-1, 50 B parâmetros, treinado em vídeo humano e capaz de controlar mãos robóticas de 20 DOF.
Resumo rápido
- Nature Will lançou o modelo Natura-1, 50 B parâmetros, treinado em mais de um milhão de horas de vídeo humano.
- O modelo aceita linguagem e visão e controla mãos robóticas com 20 DOF em tempo real (100 ms).
- Em benchmark interno, pontua 53,4 (base) e 59,1 (agentic) em 12 tarefas de manipulação.
Entenda o contexto
Nature Will é uma startup chinesa que desenvolve IA para interação física. Um modelo fundacional como o Natura-1 busca transferir o conhecimento adquirido por humanos em vídeos para o controle de robôs, ampliando a capacidade de manipulação sem depender de grandes volumes de dados robotizados.
Nature Will, startup chinesa focada em inteligência física geral, anunciou no dia 13 de outubro o modelo fundacional Natura-1. Trata‑se de um modelo de mistura de especialistas com 50 bilhões de parâmetros, pré‑treinado em mais de um milhão de horas de vídeo egocêntrico que captura atividades humanas.
Como o modelo funciona
Segundo a empresa, Natura-1 recebe como entrada linguagem natural e imagens, e gera comandos para mãos robóticas com 20 graus de liberdade. O pré‑treinamento em dados humanos permite que o modelo aprenda habilidades que ainda não são viáveis de coletar com robôs, que operam apenas em ambientes já conhecidos.
Após essa fase, a equipe adaptou o modelo a mãos robóticas usando um conjunto limitado de dados de manipulação robotizada. O corpus curado inclui um milhão de horas de trajetórias de ação condicionadas por linguagem, filtradas para anomalias de sensores e anotadas hierarquicamente, desde metas gerais até passos individuais.
Desempenho e infraestrutura
Nature Will relata que o modelo recupera poses 3D densas de mãos a partir de vídeo monocular e estéreo, armazenado em um data lakehouse de dezenas de petabytes. O treinamento foi realizado em centenas de GPUs, com mais de 50 % de utilização de FLOPs, por meio de um motor distribuído próprio.
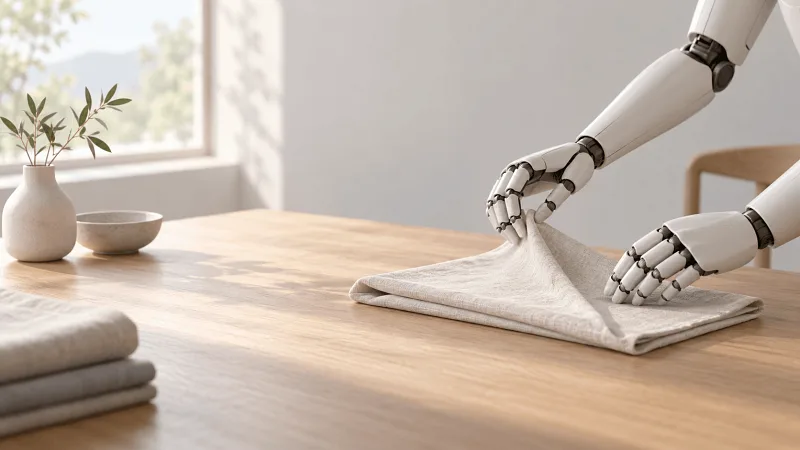
Na inferência, uma camada de orquestração escrita em Rust e kernels CUDA fundidos mantêm um ciclo de 100 ms entre observação e ação em hardware físico. Em demonstrações, o modelo segue instruções complexas em linguagem natural, incluindo restrições espaciais, relações entre objetos e condições negativas, realizando tarefas como dobrar materiais finos, escrever caligrafia com pincel macio e trocar ferramentas em sequências multi‑etapa.
Em um benchmark interno de doze dimensões de manipulação dextrosa, executado em robôs de dois braços com mãos avançadas, Natura-1 alcançou pontuação 53,4 na configuração base e 59,1 na configuração agentic. Os dois baselines comparados não conseguiram pontuar com mãos dextrosas, obtendo 13,5 e 16,7 apenas em plataformas com garras.
Os resultados ainda não foram reproduzidos por terceiros; a empresa destaca que apenas seis tarefas de longo horizonte foram ajustadas adicionalmente, enquanto as demais utilizam os mesmos pesos.
Referências
- Fonte consultada: Pandaily — Tecnologia chinesa
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!