EchoPolicy-0 lidera ranking do MolmoSpaces com 75,4% de sucesso
Framework EchoPolicy-0 da MagicLab atinge 75,4% de taxa de sucesso e lidera classificação combinada do benchmark MolmoSpaces.
Resumo rápido
- O framework EchoPolicy-0 da MagicLab conquistou o primeiro lugar no leaderboard MolmoSpaces.
- A ferramenta registrou uma taxa média de sucesso de 75,4% em quatro tarefas de manipulação robótica.
- Os resultados provêm de benchmarks simulados e ainda não há cronograma de lançamento comercial.
Entenda o contexto
MolmoSpaces é um benchmark de IA corporificada do tipo zero-shot, desenvolvido pelo Allen Institute for AI (AI2) para testar robôs em milhares de ambientes internos e objetos. Os frameworks de agentes combinam visão e controle para realizar tarefas físicas.
O framework de agente de modelo de visão-linguagem para manipulação robótica EchoPolicy-0, desenvolvido pela MagicLab, alcançou o primeiro lugar no ranking combinado do MolmoSpaces, mantido pelo Allen Institute for AI (AI2). A informação foi divulgada pela empresa e verificada nos dados publicados pelo instituto.
Desempenho e avaliação das tarefas
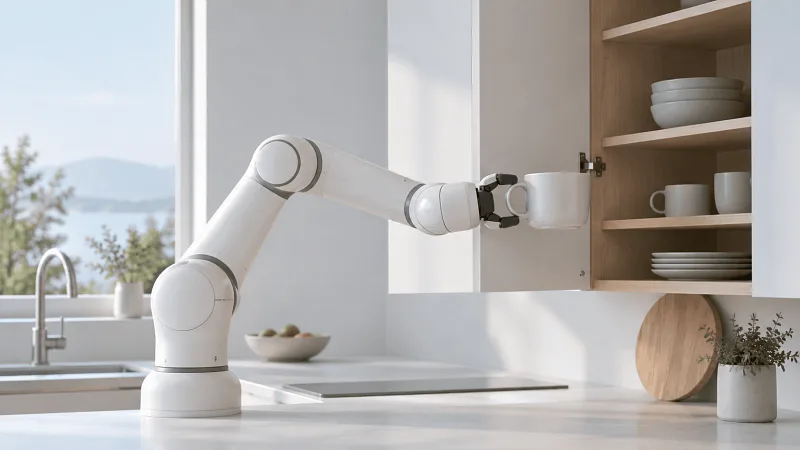
O EchoPolicy-0 foi avaliado em um braço robótico Franka utilizando o modelo Gemini-3.8-Flash nas tarefas de pegar (Pick), pegar e colocar (Pick and Place), abrir (Open) e fechar (Close). A média de sucesso obtida foi de aproximadamente 75,5%, número que a empresa arredondou para 75,4%.
A MagicLab também inscreveu no benchmark o sistema MagicBrain, desenvolvido internamente, que alcançou o quarto lugar geral na classificação combinada e registrou 94,4% de taxa de sucesso na tarefa de pegar (Pick). Segundo a empresa, o foco do MagicBrain é utilizar orientação visual em contexto para localizar o alvo na imagem.
O mecanismo do EchoPolicy-0 combina um modelo de visão-linguagem, ferramentas de manipulação geométrica e uma política de ação geral em um ciclo fechado. O sistema propõe candidatos de movimento projetados na imagem para que o modelo de visão-linguagem selecione o mais adequado antes da execução.
Os resultados divulgados referem-se a testes em ambientes simulados. A MagicLab ainda não informou quando os frameworks serão implementados em robôs comerciais.
Referências
- Fonte consultada: Pandaily — Tecnologia chinesa
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!