Delta Intelligence lança modelo de fundação Delta-0 para robôs
A Delta Intelligence lançou o Delta-0, modelo para robôs humanoides que integra locomoção e manipulação em uma arquitetura única.
Resumo rápido
- A Delta Intelligence lançou o modelo Delta-0 para controle de robôs humanoides em 28 de setembro de 2026.
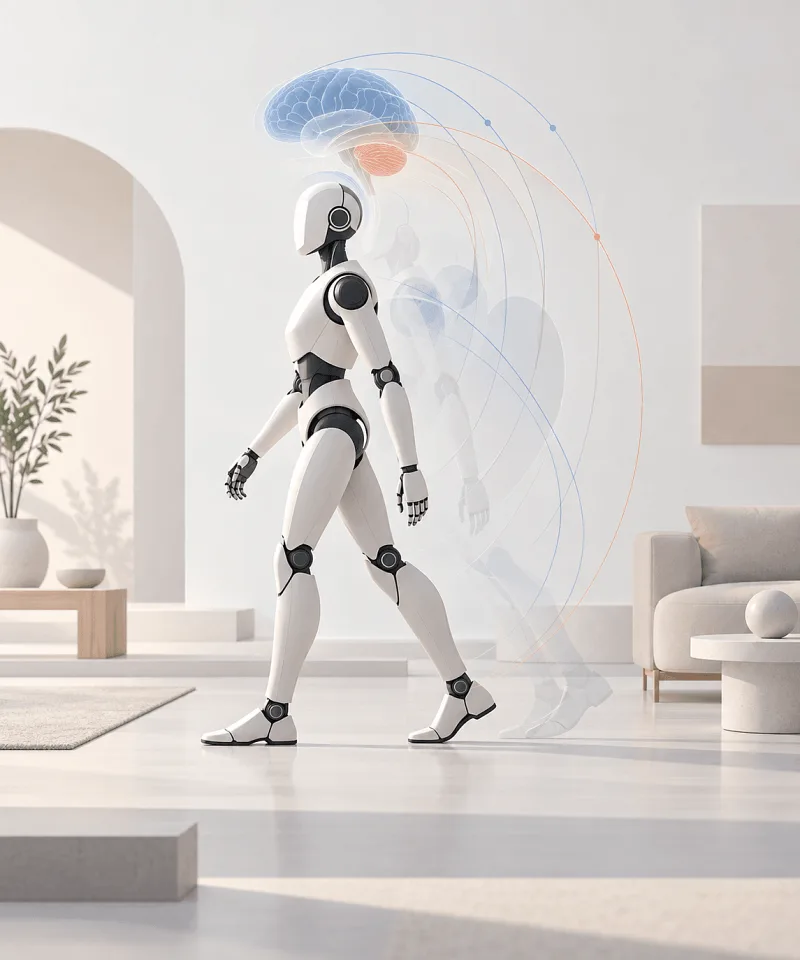
- A arquitetura unifica cérebro, cerebelo e controle de força para sincronizar movimentação e manipulação.
- O modelo foi projetado para ser transferido para plataformas de parceiros como Unitree e AgiBot.
Entenda o contexto
Modelos de fundação para robótica buscam integrar a percepção visual e textual ao controle motor direto dos equipamentos. Em vez de tratar o deslocamento e a manipulação de objetos como processos separados, sistemas nativos tentam resolver o equilíbrio e a movimentação de forma unificada.
A Delta Intelligence lançou em 28 de setembro de 2026 o Delta-0, um modelo de fundação nativo para robôs humanoides focado em locomoção e manipulação integradas de todo o corpo. A proposta da empresa é unir visão, linguagem e propriocepção — a capacidade de perceber a posição do próprio corpo no espaço — em alvos de ação unificados, permitindo que robôs bípedes se movam, mantenham o equilíbrio e manipulem objetos em um único ciclo contínuo.
A arquitetura do Delta-0 é dividida em três camadas principais: o cérebro mapeia dados sensoriais de múltiplos tipos em comandos de movimento para os membros; o cerebelo gerencia o equilíbrio em alta frequência e os instintos motores; e o controle híbrido de força e postura ajusta o contato físico enquanto preserva a estabilidade.
Demonstrações e método de treinamento
Segundo dados divulgados pela publicação LeiPhone, uma demonstração contínua com o Delta-0 mostrou um robô humanoide planejando 32 etapas e executando nove tarefas domésticas em cerca de 210 segundos. As atividades incluíram arrumar uma cama, arrumar um console de videogame, recolher um brinquedo do chão, carregar roupas na máquina, colocar um copo na lava-louças, identificar fruta estragada na geladeira, descartá-la em uma lixeira com pedal e sentar em um sofá. Em outro teste de precisão com mãos de alta mobilidade, o robô colocou um disco de vinil para tocar e dançou ao ritmo da música.
O treinamento do modelo reaproveita dados de membros superiores e de múltiplos tipos de robôs, além de captura de movimento humano. A fase de pós-treinamento utiliza feedback de interação real, correções humanas e aprendizagem por reforço para recuperação de falhas. A empresa também aplica um ciclo de avaliação entre ambiente real e simulação para reconstruir cenas, testar a navegação e verificar a capacidade de tentar novamente antes de transferir o aprendizado ao hardware real.
De acordo com o fundador e CEO da Delta Intelligence, Ma Xiaojian, o objetivo é criar robôs capazes de atuar em espaços humanos e entregar resultados em tarefas de longa duração. Já o cientista-chefe e cofundador Huang Siyuan afirmou que modelos de linguagem gerais ajudam no planejamento, mas não garantem sozinhos a estabilidade de contato e força. O Delta-0 é apresentado como transferível para plataformas como Unitree e AgiBot, enquanto parceiros seguem com os trabalhos de adaptação e verificação de cenários.
Referências
- Fonte consultada: Pandaily — Tecnologia chinesa
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!