Charlie Kemp detalha uso de robôs assistivos no cotidiano
Em entrevista, o cofundador da Hello Robot explica o desenvolvimento de manipuladores móveis para idosos e pessoas com deficiência.
Resumo rápido
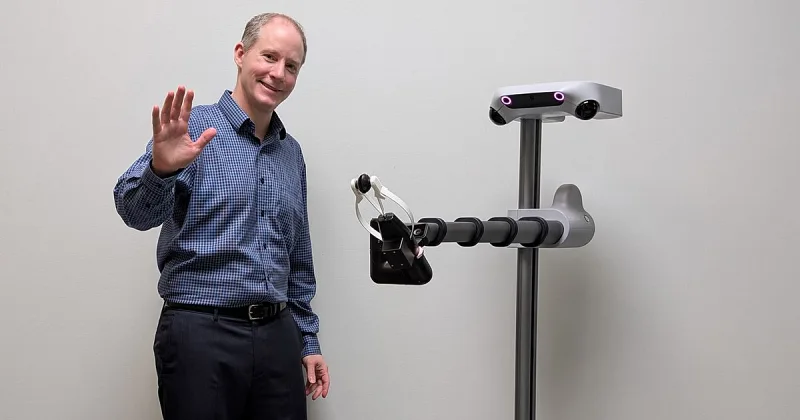
- Charlie Kemp, da Hello Robot, defende o uso de manipuladores móveis não humanoides em tarefas domésticas.
- O robô Stretch 4 teve seu projeto influenciado pelos testes do projeto colaborativo Robots for Humanity.
- Especialista destaca a diferença entre vídeos de demonstração e o desempenho real de robôs em ambientes complexos.
Entenda o contexto
A Hello Robot é uma empresa voltada ao desenvolvimento de robôs com braços mecânicos acoplados a bases móveis, conhecidos como manipuladores móveis. A robótica assistiva busca aplicar esses sistemas para auxiliar pessoas com limitações físicas em atividades diárias e promover maior independência em ambientes residenciais.
Em entrevista à publicação IEEE Spectrum divulgada em 28 de setembro de 2026, Charlie Kemp, cofundador e diretor de tecnologia da Hello Robot, detalhou sua trajetória e o trabalho no desenvolvimento de manipuladores móveis projetados para auxiliar idosos e pessoas com deficiência. O pesquisador explicou como a interação direta com usuários finais moldou a criação das plataformas robóticas da empresa, incluindo a versão Stretch 4.
A atração de Kemp pela robótica surgiu durante sua graduação no Massachusetts Institute of Technology (MIT), impulsionada pelo projeto Cog, liderado pelo professor Rod Brooks. Posteriormente, no laboratório de Brooks, ele trabalhou ao lado do também cofundador Aaron Edsinger no robô humanoide Domo. A pesquisa focada em ajudar uma pessoa a colocar objetos em uma prateleira rendeu à dupla um prêmio na conferência IEEE-RAS em 2006 e direcionou sua carreira para a robótica assistiva.
Interação real e o desenvolvimento da linha Stretch
Apesar de seu início com robôs humanoides, Kemp e Edsinger fundaram a Hello Robot para criar dispositivos com formatos não humanoides. Segundo Kemp, o desenvolvimento do modelo Stretch foi diretamente inspirado por protótipos de seu antigo laboratório na Georgia Tech (o Healthcare Robotics Lab) e pela colaboração no projeto Robots for Humanity, iniciado em 2010 com Henry Evans, um usuário com quadriplegia severa, e sua esposa Jane Evans. Cada geração do equipamento, até o Stretch 4, recebeu ajustes baseados na experiência da família.
Para o especialista, o trabalho no ambiente físico exige sair dos escritórios e observar as necessidades reais das pessoas. Ele destacou que, em muitos casos de assistência doméstica, o objetivo não é a autonomia total do robô, pois os próprios usuários preferem manter o controle das ações. Tarefas simples como pegar um objeto caído ou alcançar um item em uma prateleira são apontadas como demandas prioritárias no cotidiano.
Desafios além das demonstrações em vídeo
Ao aconselhar novos profissionais da área, Kemp alertou que existe uma diferença expressiva entre vídeos de demonstração divulgados na internet e o funcionamento produtivo de um sistema robótico no mundo real. De acordo com o executivo, ambientes do cotidiano contêm variações imprevisíveis que frequentemente falham sistemas criados em laboratório.
Kemp também ressaltou a importância de equipes multidisciplinares no setor. Ele citou o exemplo da doutora Vy Nguyễn, liderança de pesquisa clínica na Hello Robot, que ingressou na área a partir de sua formação em terapia ocupacional para contribuir com a aplicação prática dos dispositivos assistivos.
Referências
- Fonte consultada: IEEE Spectrum — IA
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!