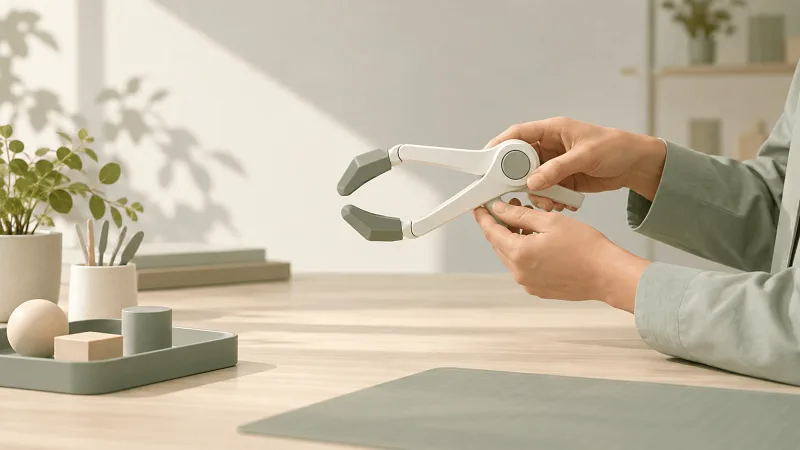
PesquisaPeking University e PrimeBot apresentam HIL-UMI para coleta de dados sem braço robóticoEquipe da Peking University e PrimeBot lança HIL-UMI, método que usa uma pinça manual para coletar dados de correção em robótica, reportando maior eficiência em testes.22 de outubro de 2026
PesquisaarXiv impõe limite de duas submissões mensais por autor devido ao aumento de papersarXiv passa a aceitar no máximo duas submissões por autor por mês a partir de 1 de outubro de 2026, após o volume de papers de IA dobrar em dois anos.11 de outubro de 2026