X Square Robot demonstra robô em teste químico sem dados próprios
Robô da X Square Robot usou o sistema TwinDEX para realizar um experimento químico de 24 etapas sem treinamento com teleoperação no próprio robô.
Resumo rápido
- Robô realizou um experimento químico de 24 etapas sem utilizar dados de treinamento coletados no próprio equipamento.
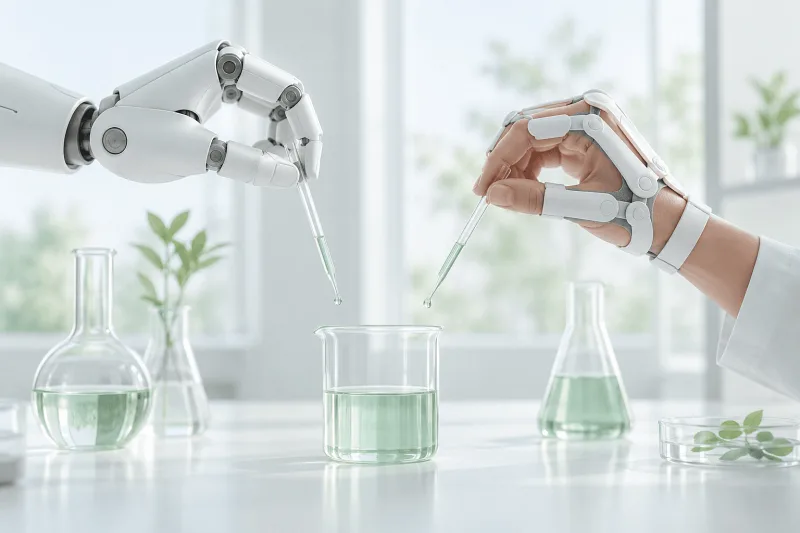
- O sistema TwinDEX emparelha um exoesqueleto vestível a uma mão robótica com dimensões e sensores correspondentes.
- A empresa afirma que a eficiência de coleta do sistema é 5,3 vezes superior à teleoperação em robôs tradicionais.
Entenda o contexto
A X Square Robot é uma empresa especializada em inteligência artificial incorporada (embodied AI), segmento que combina modelos de IA com robôs físicos. O sistema TwinDEX busca resolver o gargalo de dados na robótica ao permitir que movimentos humanos gravados por um exoesqueleto sejam transferidos diretamente para mãos robóticas sem precisar de treinamento longo no próprio equipamento.
A empresa de IA incorporada X Square Robot, sediada em Shenzhen, demonstrou um robô ágil executando um experimento químico padronizado completo em uma única gravação sem cortes. O procedimento envolveu 24 subações e utilizou uma política de controle treinada do zero com apenas algumas centenas de episódios sem dados do próprio robô, eliminando etapas de teleoperação ou intervenção direta no robô durante o treinamento.
A demonstração é baseada no TwinDEX, um sistema apresentado pela empresa em setembro. O ecossistema combina um exoesqueleto vestível para coleta de dados de ações humanas e uma mão robótica adaptada para a execução das tarefas. Na demonstração divulgada, a máquina abre um frasco de reagente, recolhe pó com uma colher fina, aperta uma pipeta de borracha, transfere líquidos e sólidos e segura uma haste de vidro quase transparente contra um béquer para guiar o despejo de substâncias, alternando ferramentas e coordenando as duas mãos.
Correspondência física e coleta de dados
Segundo o veículo chinês Leiphone, a demonstração abordou tarefas difíceis de resolver apenas com visão computacional. O ato de rosquear tampas exige movimentos laterais dos dedos em vez de rotação do pulso, a compressão da pipeta necessita de ajustes de força após o contato inicial, e objetos transparentes como a haste de vidro oferecem desafios de rastreamento para as câmeras.
Para superar a diferença entre como os humanos coletam dados e como os robôs operam, ambos os dispositivos do TwinDEX compartilham o mesmo arranjo: três dedos, nove graus de liberdade e sete juntas ativas. Eles possuem os mesmos eixos de juntas, proporções de elos, materiais de contato e sensores táteis nas mesmas posições, além de uma aparência externa quase idêntica. Sinais visuais de múltiplas câmeras, poses do pulso, estado das juntas dos dedos e dados de toque na ponta dos dedos são sincronizados no tempo, mapeando diretamente o registro humano para o robô sem necessidade de reorientação.
Eficiência e integração com modelos
Nas operações com duas mãos, o modelo aprende a posição relativa das mãos em vez de coordenadas absolutas. Isso garante que a coordenação do robô seja mantida mesmo em uma nova mesa ou com um operador diferente. A X Square Robot alega que, em um benchmark multitarefa, as políticas treinadas com dados isentos de robôs evoluíram na mesma proporção que aquelas treinadas por teleoperação, episódio por episódio.
A companhia estima que a taxa de transferência na coleta de dados do TwinDEX seja 5,3 vezes maior que a da teleoperação direta no robô, medição realizada em cinco tarefas que incluem rosquear tampas e manusear seringas. Como a unidade de coleta precisa apenas de um operador, uma mesa e um exoesqueleto, os dados podem ser capturados em escritórios ou cozinhas de forma paralela. De acordo com o Leiphone, o pipeline de dados funciona com o modelo de código aberto WALL-OSS da própria empresa e pode ser adaptado a outros modelos base, como o pi0.5.
Limitações e próximos passos
Apesar dos resultados demonstrados, a X Square Robot lista limitações no estágio atual do sistema. As tarefas executadas estão restritas a uma única bancada de trabalho e com um conjunto limitado de objetos. Além disso, a ergonomia do uso do exoesqueleto em sessões longas ainda não foi estudada, e tarefas com nível de complexidade mais alto podem exigir uma quantidade maior de dedos ou juntas.
A empresa informou que publicará em breve um artigo técnico detalhando o projeto. Os planos futuros da fabricante incluem expandir a coleta de dados para ambientes abertos e para a execução de tarefas não padronizadas.
Referências
- Fonte consultada: Pandaily — Tecnologia chinesa
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!