Physicl capta US$ 10 milhões para simulações 3D no treino de robôs
A startup Physicl captou US$ 10 milhões para oferecer simulações 3D e dados sintéticos voltados ao treinamento de modelos de IA física e robótica.
Resumo rápido
- A startup Physicl arrecadou US$ 10 milhões em rodada semente liderada pela Inovia Capital para criar simulações 3D voltadas ao treinamento de robôs.
- A empresa lançou o Studio, produto com 10 mil ambientes 3D e 100 mil objetos digitais para gerar dados sintéticos focados em cenários de difícil execução.
- A desenvolvedora de modelos de mundo SpAItial colaborou como cliente inicial para aprimorar seu produto Echo-3, lançado na semana passada.
Entenda o contexto
Modelos de IA física e robótica dependem de grandes volumes de dados para interagir com o mundo real. A geração de dados sintéticos por meio de simulações em 3D busca contornar os custos da coleta física de informações e solucionar falhas em situações complexas de operation.
Em 6 de novembro de 2026, a startup Physicl anunciou a captação de US$ 10 milhões em uma rodada de investimento semente (seed funding) liderada pela Inovia Capital. Segundo declarações do fundador e presidente-executivo da empresa, Alex de Vigan, a plataforma visa utilizar tecnologia de renderização tridimensional para criar simulações realistas e auxiliar desenvolvedores de robótica e criadores de modelos de mundo a treinar sistemas de inteligência artificial.
O desenvolvimento de modelos de IA física — voltados para capacitar robôs a realizar tarefas como a manipulação de objetos pequenos e variados — enfrenta limitações no treinamento baseado em vídeos convencionais e nos custos elevados de coleta de dados via operação remota. Como alternativa, simulações em ambientes digitais são apontadas como uma solução promissora, embora a fidelidade às leis da física do mundo real permaneça como um obstáculo técnico.
Como a tecnologia da Physicl funciona?
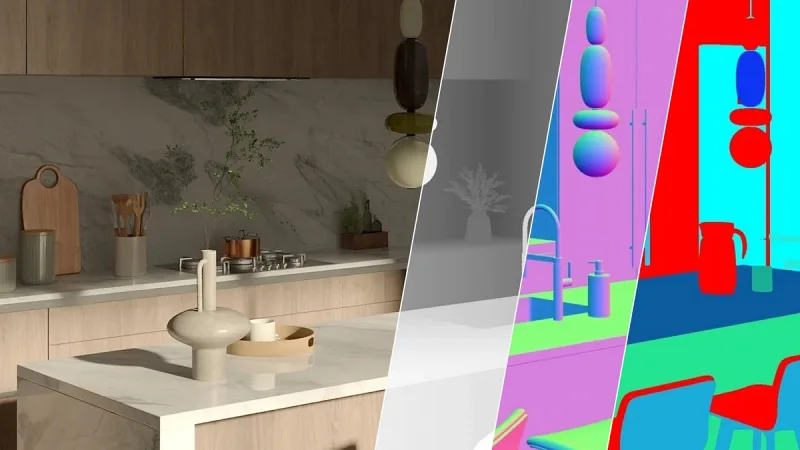
Segundo a empresa, a infraestrutura criada originalmente em um empreendimento anterior de de Vigan, a nfinite, foi reaproveitada para transformar dados não estruturados e incompletos em representações físicas de alta fidelidade em 3D, com geometria, materiais e física adequados. A proposta da Physicl é permitir que clientes enviem imagens ou dados de sensores LIDAR para a plataforma, gerando representações 3D e permitindo a criação de bilhões de permutações de dados sintéticos.
A startup lançou o Studio, um produto que inclui 10.000 ambientes 3D e 100.000 ativos digitais que representam diferentes objetos. A ferramenta permite aos usuários criar cenários para gerar dados sintéticos direcionados ao pós-treinamento em casos de borda (edge cases) — por exemplo, ajudando um robô a identificar um copo sobre um balcão bagunçado ou sob sombras.
Quem já está utilizando a plataforma?
A SpAItial, uma desenvolvedora de modelos de mundo, colaborou como cliente inicial da Physicl para melhorar a precisão de seus sistemas. O produto mais recente da SpAItial, o Echo-3, foi lançado na semana anterior ao anúncio do aporte. A ferramenta da SpAItial gera simulações 3D a partir de imagens bidimensionais e exigia dados sintéticos de alta qualidade para o seu treinamento.
Matthias Niessner, fundador e CEO da SpAItial e professor de robótica na Universidade Técnica de Munique, afirmou em reportagem publicada pelo TechCrunch que a curadoria manual de dados costuma ser um processo longo. Segundo Niessner, o diferencial do modelo oferecido pela Physicl é a possibilidade de gerar dados sintéticos de forma dinâmica à medida que o estado de treinamento do modelo exige.
A Physicl atua em um setor que conta com diversas empresas dedicadas à coleta, rotulagem e geração de dados para desenvolvedores de modelos de fundação e operadores de robótica. Alex de Vigan reconheceu que o segmento ainda é recente e com fronteiras pouco definidas, enquanto o setor busca consolidar metodologias para o avanço da robótica.
Referências
- Reportagem consultada: TechCrunch — IA
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!