Nvidia lança quatro modelos Cosmos 3 de pesos abertos com 16B
A Nvidia disponibilizou quatro modelos Cosmos 3 de pesos abertos com 16B de parâmetros para simulação de mundos e condução autônoma.
Resumo rápido
- A Nvidia disponibilizou quatro modelos de pesos abertos com 16B de parâmetros treináveis na plataforma Cosmos para simulação interativa de mundos.
- As variantes baseadas no Cosmos 3 Nano usam a licença OpenMDW1.1 e focam em condução autônoma e robótica de dois braços.
- A empresa ressalta que o desenvolvimento de modelos de mundo ainda enfrenta desafios e que a medição de fidelidade é um trabalho em andamento.
Entenda o contexto
Modelos de mundo são sistemas projetados para simular a evolução de ambientes físicos e antecipar observações visuais a partir de ações de agentes ou controles de simuladores. O lançamento de pesos abertos permite que desenvolvedores adaptem esses modelos para diferentes configurações de sensores e plataformas robóticas.
A Nvidia expandiu a sua plataforma de desenvolvimento de modelos de mundo Cosmos com a adição de quatro novos pontos de checagem (checkpoints) de pesos abertos à família de modelos Cosmos 3. Publicados em 5 de novembro de 2026, os modelos foram desenvolvidos para a geração de simulações interativas de mundos e de cenas de condução com múltiplos sensores e múltiplas visões.
Todas as quatro variações são exemplos pós-treinados do Cosmos 3 Nano e contam com 16 bilhões de parâmetros treináveis. A distribuição utiliza a licença OpenMDW1.1, que autoriza o uso comercial e não comercial de acordo com os seus termos.
Aplicações em condução autônoma e robótica
Segundo a publicação no blog da empresa, os modelos oferecem abordagens complementares para a construção de ambientes simulados em robótica e condução autônoma. O conjunto é dividido em quatro variações especializadas:
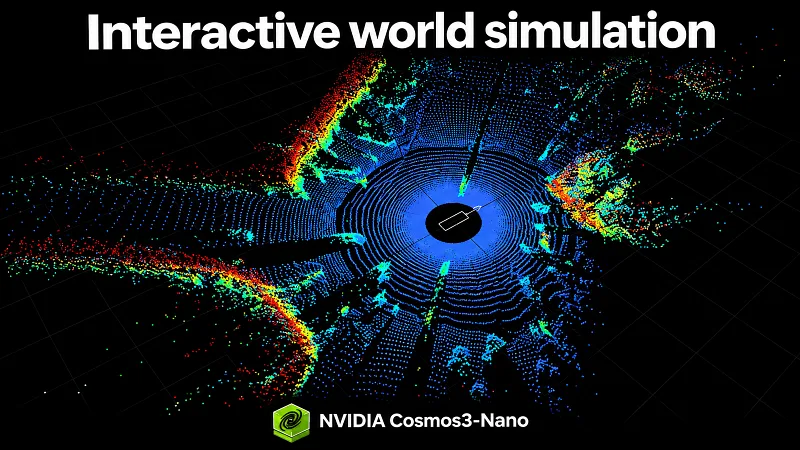
- Cosmos3-Nano-Transfer-Auto: modelo bidirecional projetado para a geração offline de dados sintéticos de direção. Ele gera vídeos sincronizados em até 11 visões de câmera (incluindo lentes fisheye) e suporta a geração conjunta de RGB e LiDAR. Controles de mapa de cenário de mundo (WSM) por câmera especificam a estrutura da cena e o movimento do tráfego.
- Cosmos3-Nano-Sim-Auto: variante destilada causalmente do Transfer-Auto, voltada para simulações rápidas em transmissão contínua (streaming). O modelo gera pequenos blocos sucessivos de vídeos de câmera e LiDAR em poucas etapas de remoção de ruído.
- Cosmos3-Nano-Sim-Transfer: transforma comandos de um simulador de física e instruções em texto em observações de vídeo fotorrealistas.
- Cosmos3-Nano-Sim-Bimanual: prevê a evolução do ambiente em resposta às ações de robôs de dois braços, oferecendo suporte interativo para robôs YAM e AgiBot.
Arquitetura e requisitos técnicos
A estrutura base do Cosmos 3 utiliza uma arquitetura Mixture-of-Transformers que conecta redes separadas de processamento de texto e geração visual por meio de mecanismos de atenção. O gerador prevê cada segmento curto a partir das instruções fornecidas, dos controles disponíveis e do histórico gerado.
As receitas de pós-treinamento divulgadas cobrem quatro etapas sequenciais: adaptação bidirecional (Stage 0), teacher forcing (Stage 1), destilação por consistência para geração em quatro etapas de remoção de ruído (Stage 2) e autoforçamento ou self-forcing (Stage 3).
Para a execução do modelo Sim-Bimanual, a Nvidia especifica como requisitos o uso de ambiente Linux, GPU Nvidia, Docker e o pacote Nvidia Container Toolkit. A empresa relata que a configuração vLLM-Omni publicada foi testada em uma unidade GB200, ressaltando expressamente que este teste não representa uma especificação de memória mínima.
Limitações e próximos passos
A visão declarada pela Nvidia com o lançamento dos pesos abertos é fornecer um ponto de partida compartilhado para que pesquisadores adaptem modelos, comparem métodos e contribuam com melhorias. A empresa afirma, no entanto, que esses problemas continuam sendo complexos. O trabalho a ser realizado inclui medir em que grau os modelos apoiam com fidelidade o aprendizado e a avaliação de políticas, compreender suas limitações e promover aprimoramentos onde os resultados ficarem aquém do esperado.
Referências
- Fonte consultada: Hugging Face — Blog
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!