Nvidia lança Isaac ROS 5.0 com recursos para agentes de IA
A Nvidia lançou o Isaac ROS 5.0 com suporte a agentes de IA, integração ao ROS Lyrical e melhorias no processamento do modelo FoundationPose.
Resumo rápido
- Nvidia lança Isaac ROS 5.0 na conferência ROSCon com foco no suporte a agentes de inteligência artificial.
- Nova versão adiciona compatibilidade com o ROS Lyrical e o sistema operacional Ubuntu 24.04.
- Modelo FoundationPose promete acelerar a percepção e o rastreamento de posição de objetos em até 5,5 vezes.
Entenda o contexto
O Robot Operating System (ROS) é uma estrutura de código aberto mantida pela Open Robotics que oferece bibliotecas e padrões para o desenvolvimento de software para robôs. O Isaac ROS é a coleção de pacotes da Nvidia que adiciona suporte de aceleração por hardware gráfico a esses ecossistemas. A atualização para a versão 5.0 amplia a automação de etapas de programação por meio do uso de agentes de IA.
A Nvidia anunciou nesta terça-feira, 22 de setembro de 2026, o lançamento do Isaac ROS 5.0 durante a conferência ROSCon, realizada em Toronto, no Canadá. O conjunto de pacotes com aceleração por unidade de processamento gráfico (GPU) foi construído sobre a estrutura de código aberto ROS (Robot Operating System), desenvolvida pela Open Robotics, e introduz fluxos de trabalho projetados para que desenvolvedores e agentes de inteligência artificial construam aplicações robóticas em conjunto.
A nova versão traz suporte oficial ao ROS Lyrical e ao sistema operacional Ubuntu 24.04. Em cooperação com a Open Source Robotics Alliance, a empresa contribuiu com uma interface padrão de manipulação de dados para o ROS Lyrical, com o objetivo de otimizar a transferência de dados em diferentes hardwares de computação, utilizando a arquitetura CUDA como exemplo funcional para aceleração gráfica.
Aprimoramento em modelos de visão e manipulação
O Isaac ROS 5.0 adiciona habilidades e documentações voltadas ao uso por agentes de IA. Entre as ferramentas atualizadas está uma funcionalidade para ajuste fino do modelo FoundationStereo, que permite adaptar sistemas de percepção estereoscópica às câmeras e ambientes específicos informados pelo desenvolvedor. Além disso, rotinas de pegar e posicionar itens (pick and place) passam a ser oferecidas como habilidades autônomas.
O modelo base FoundationPose, voltado para estimativa e rastreamento da posição e orientação de objetos, recebeu uma biblioteca de inferência otimizada para agentes. Segundo a fabricante, a atualização permite que robôs percebam a orientação espacial de estruturas com velocidade até 5,5 vezes superior às execuções anteriores.
Adoção por empresas do setor robótico
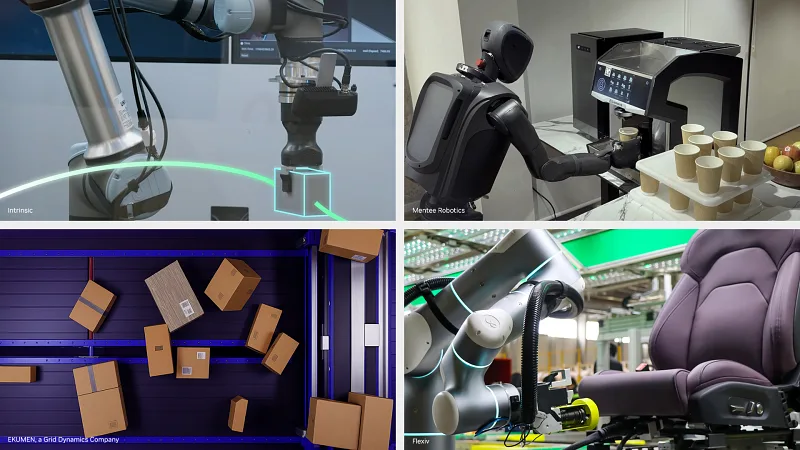
Diversas companhias da indústria de tecnologia e automação detalharam a integração com a nova versão da plataforma. A RealSense anunciou o projeto de código aberto AgenticROS, que conecta o Isaac ROS aos modelos Nemotron e às estruturas NemoClaw da Nvidia, além de otimizar suas câmeras de profundidade 3D estéreo para a plataforma Jetson Thor. Paralelamente, a Intrinsic incorporou a compatibilidade com o FoundationPose em sua solução Open Machine Tending Solution, integrante do pacote Intrinsic Core.
Empresas como a Magna relataram o uso do Isaac ROS combinado ao simulador Isaac Sim para testes de hardware e implantação do modelo Isaac GR00T em ambientes fabris. Já a Ekumen afirmou utilizar os pacotes acelerados por GPU, como o isaac_ros_cumotion, para mapear rotas livres de colisão para braços robóticos de almoxarifado em tempos estimados entre 2 e 5 milissegundos. Outras marcas do ecossistema, incluindo Seeed Studio, Foxglove, Flexiv e Ouster, também mantêm integrações com a suíte de ferramentas da Nvidia.
Referências
- Fonte consultada: NVIDIA — Blog
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!