KingKong Technology abre código de software do robô Jumper
Empresa chinesa KingKong Technology disponibiliza o código-fonte e ferramentas de simulação e treinamento do robô hexápode Jumper.
Resumo rápido
- A KingKong Technology abriu o código-fonte da pilha de software do robô Jumper.
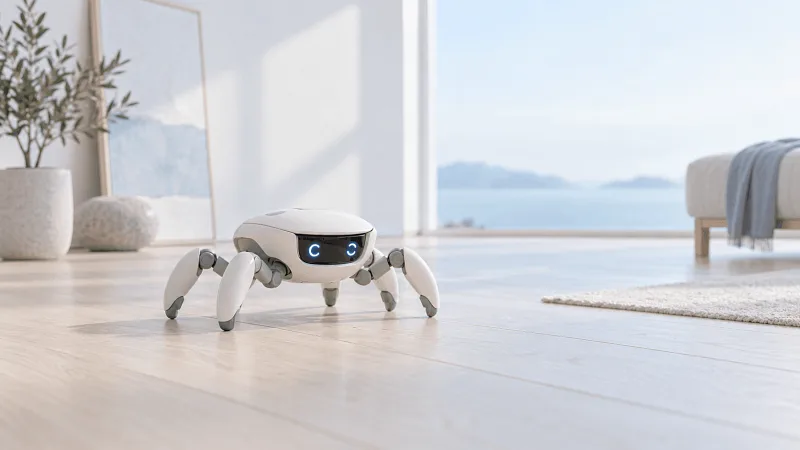
- O robô em estilo caranguejo possui 22 graus de liberdade e seis pernas.
- Arquivos mecânicos e projetos de placas de circuito continuam fechados.
Entenda o contexto
A KingKong Technology atua tradicionalmente no fornecimento de componentes como servos e codificadores para outros fabricantes de robôs. Com o Jumper, a empresa dá o primeiro passo na definição de seu próprio corpo robótico e ecossistema de software.
A KingKong Technology, empresa sediada em Pequim conhecida por fabricar codificadores e servos para robôs, anunciou no dia 9 de outubro de 2026 que abriu o código-fonte da pilha de software de seu robô próprio chamado Jumper. O modelo possui formato inspirado em um caranguejo, conta com seis pernas e 22 graus de liberdade, medindo cerca de 400 por 400 por 200 milímetros e pesando aproximadamente 1,8 kg.
O lançamento de código aberto abrange o modelo do robô, cenas de simulação, treinamento por aprendizado por reforço, controle de movimento e ferramentas de implantação. Com isso, desenvolvedores podem treinar novamente movimentos de caminhada, dança e saltos demonstrados pela empresa. Segundo a fabricante, o Jumper alcança velocidade máxima de pelo menos 0,5 metro por segundo, carga de preensão de 1 kg e autonomia de bateria de aproximadamente duas horas, além de listar capacidade de salto superior a 400 mm.
Especificações de hardware e aprendizado por reforço
Na parte de hardware, a página do robô aponta a utilização de um processador Rockchip RK3576 equipado com uma unidade de processamento neural (NPU) de 6 TOPS. Cada uma das 22 juntas utiliza um servo tátil da própria empresa, dotado de dois leitores de codificador para monitorar tanto o lado do motor quanto o lado da junta após a redução de engrenagem.
O repositório disponibiliza o modelo do Jumper para o ambiente MuJoCo e ambientes de treinamento construídos sobre MuJoCo, MuJoCo Warp, mjlab e rsl_rl. Dessa forma, tarefas e códigos de otimização de política proximal podem ser executados em motores físicos de unidades de processamento gráfico ou central. Desenvolvedores também podem empregar assistentes de codificação de inteligência artificial para descrever novos comportamentos em linguagem natural.
Limitações do projeto e próximos passos
Apesar da liberação do software, a abertura possui restrições significativas. Arquivos de desenho mecânico em CAD, a lista de materiais de produção, projetos de placas de circuito impresso (PCB), esquemas elétricos e dados completos de fabricação dos servos não são públicos, impedindo que desenvolvedores reconstruam uma unidade idêntica do zero.
Além disso, a documentação aponta que a inferência em chip integrado usando RKNN na placa real ainda não foi validada, e que o loop de controle de 1 kHz ainda não aciona o barramento físico do motor. A empresa promove atualmente um desafio de movimento aberto para desenvolvedores e aponta potenciais aplicações em tarefas domésticas, inspeção de tubulações, triagem e agricultura, embora a demanda real por esses usos ainda precise ser testada.
Referências
- Fonte consultada: Pandaily — Tecnologia chinesa
Links para conferência: não indicam endosso das fontes ao conteúdo do portal.
Gostou? Compartilhe:
Comentários 0
Ninguém comentou ainda. Seja o primeiro!